
無人搬運車(Automated Guided Vehicles)由於效率與可靠性高,已成為材料處理流程行業不可或缺的組成部分。為最大程度提高其在具體應用中的性能,無人搬運車將直線導向與輪廓定位的技術結合在一起。此外,它還配備了虛擬的佈局調整功能,無需用實體的尺子即可輕鬆建立並調整路缐。無人搬運車為在動態環境下運作而設計,且不易受輪廓變化影響,這使其非常適合在困難環境下用於物料運輸。此外,無人搬運車還利用虛擬直缐導航與LiDAR定位技術,確保準確高效的運動。
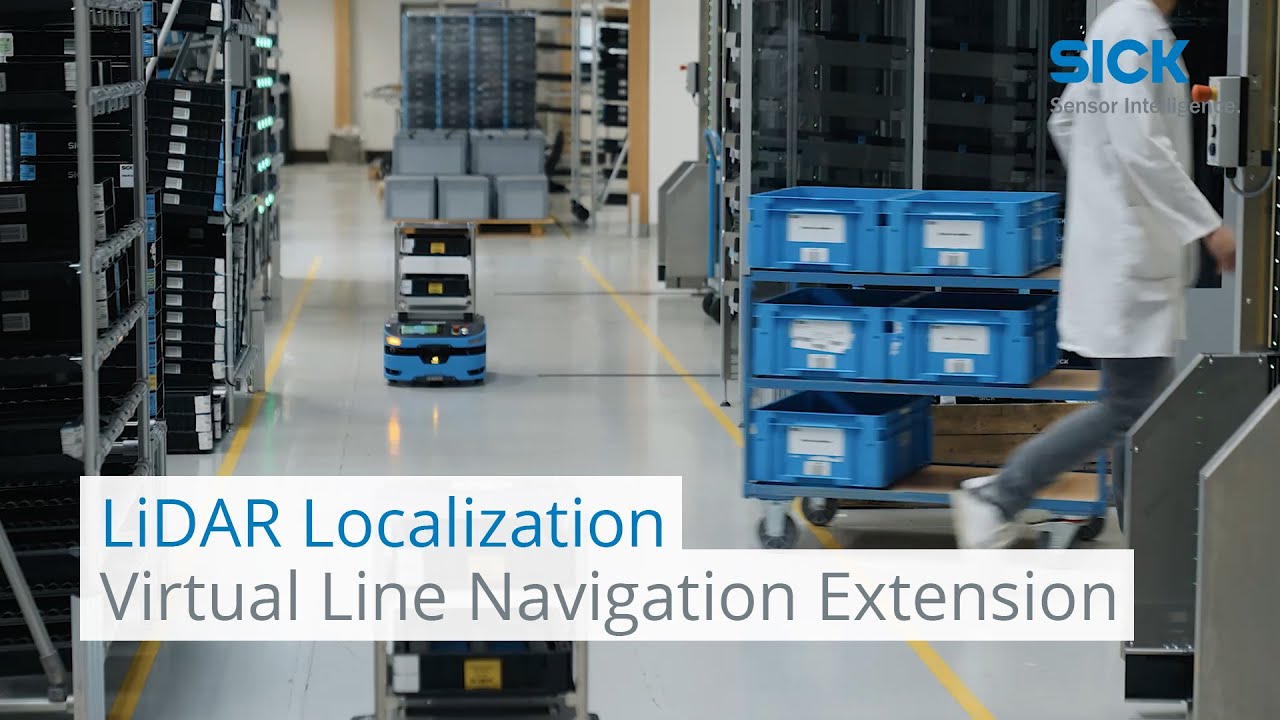
無人搬運車(AGV)功能不穩定導致生產供應中斷,構成了一項挑戰。只有當MLS感測器能夠跟隨連續的磁性軌跡時,配備磁性軌跡導引的無人搬運車才能在車間中正常工作。在使用頻繁的行駛路徑上,磁條會隨著時間推移漸漸脫落。這時無人搬運車就會停止不動,必須手動重新啟動。這將導致不必要的停機時間,中斷生產缐的零件供應。
解決方案就是將採用磁性軌跡導引的硬體與使用無人搬運車現有安全區域雷射掃描器的感測器資料的LiDAR定位軟體相結合。一旦MLS丟失了磁性軌跡,軟體就將工作,提供虛擬行駛路徑。由此,車輛無需中斷即可繼續行駛,並避免昂貴的停機時間。

無人搬運車能夠更可靠地導航,並藉助虛擬行駛路徑在必要時非常輕鬆地經由網頁瀏覽器改道。視野可達360°、能夠出色辨識輪廓的感測器提供了精確的定位資料,並透過可靠防撞增強安全性。由於使用標配的SICK LiDAR感測器即是使用相容的硬體,因此解決方案無需任何調整即可安裝在現有基礎設施內。

LiDAR-LOC的要點總結:
- 精確的定位:由於採用LiDAR技術,LiDAR-LOC能夠非常準確地及時定位與導航,從而改善效率。
- 靈活性:LiDAR-LOC能夠實現內部物流行業多項應用的自動化,包括物料搬運、倉儲管理等。
- 安全:系統的設計確保其能夠辨識障礙物並自動避讓,從而實現防撞並增強工作崗位的安全性。


