Des mouvements de préhension précis et fiables grâce à des solutions de capteurs intelligentes
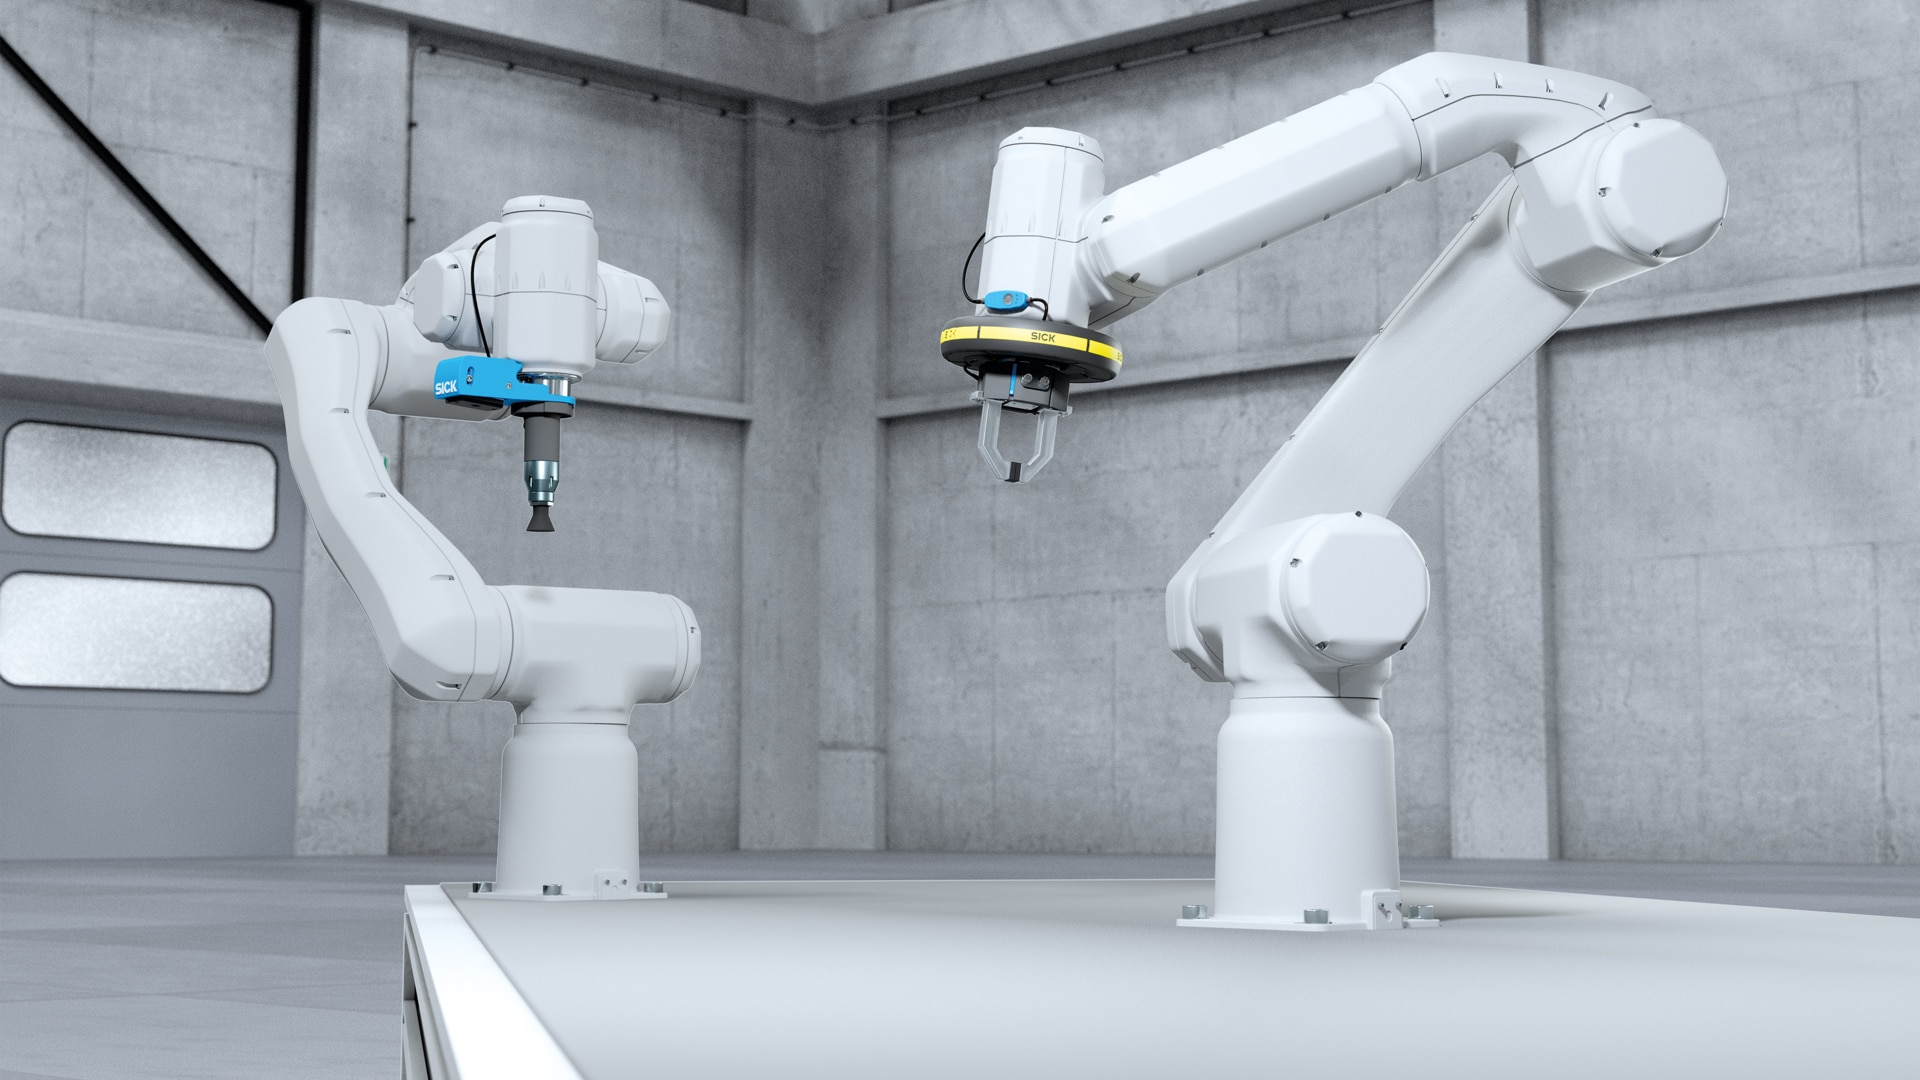
Les bras robotisés et les grappins sont utilisés dans l'automatisation pour différentes tâches telles que l'assemblage, le soudage, la peinture ou la manipulation de matériaux. Dans ce contexte, la sensibilité des bras robotisés et des grappins est déterminante pour une préhension précise et rapide. Les capteurs intelligents de SICK fournissent les données nécessaires à la réalisation de tâches de manipulation exigeantes.


ENSEMBLE, NOUS RÉSOLVONS VOS DÉFIS
Contrôle complet des tâches de montage et de manipulation
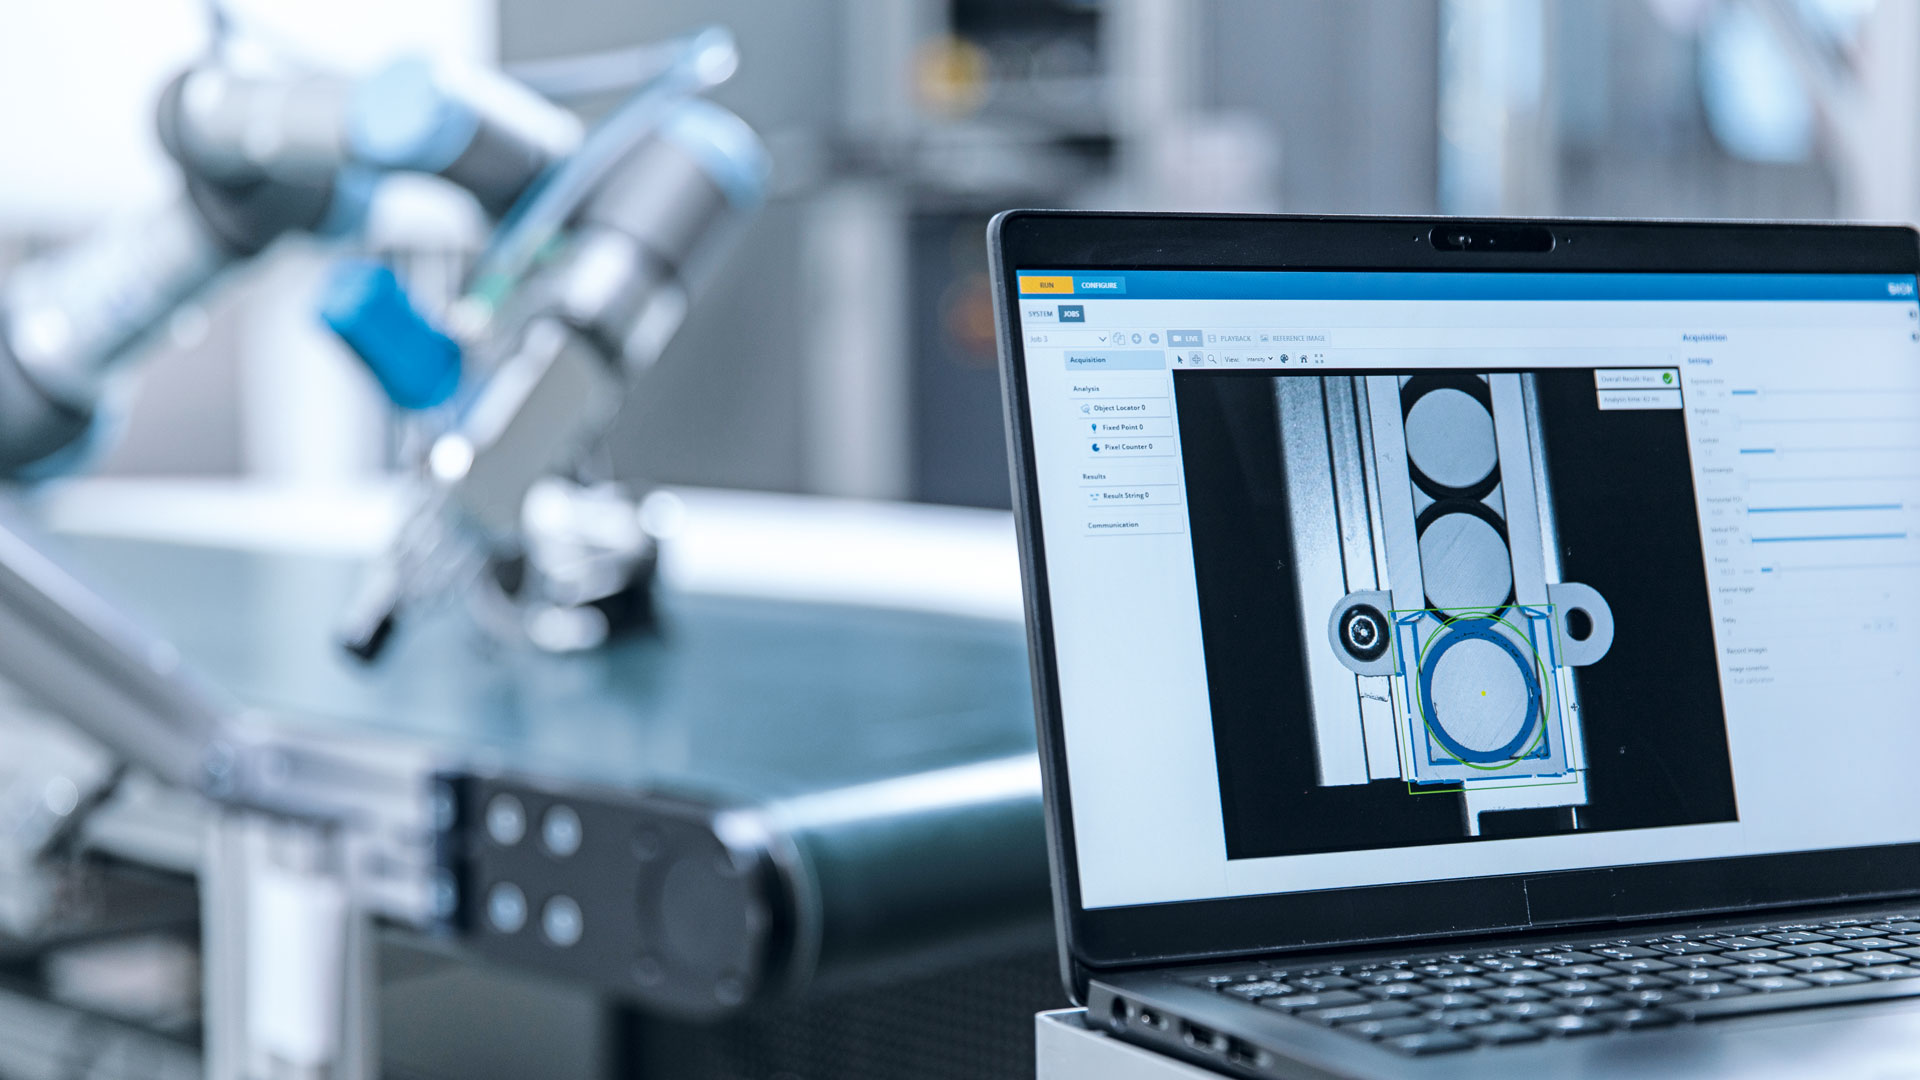
L'optimisation des tâches de montage et de manipulation comprend plusieurs domaines clés. Il s'agit par exemple de la reconnaissance et de la classification d'objets, de la surveillance des profondeurs de vissage et de montage ainsi que de l'assurance qualité par la surveillance optique de l'état. Une disponibilité et une utilisation élevées de l'installation sont obtenues grâce à des données d'état complètes.

Une prévention fiable des collisions
La séparation sûre des espaces de travail du robot et de la machine-outil permet d'éviter les collisions et de réduire les coûts.

Changement d'outil en toute sécurité
La surveillance intelligente avec la technologie RFID réduit considérablement le risque d'accident lors du changement d'outil.